工业级VR头显 Inside-Out 6DoF 跟踪标定与空间坐标系校准服务
在大型工业数字孪生与高精度的虚拟装配培训中,操作人员需要借助VR头显在虚拟三维空间中执行毫米级公差的装配校验与设备维护。然而,工业厂房内复杂的金属结构反射、高频电磁干涉以及动态光照变化,极易导致基于 Inside-Out 技术的双目视觉 SLAM 系统出现特征点丢失、定位漂移以及累计误差。当真实世界的物理位移与虚拟视图的更新出现微小偏差时,不仅会引发操作人员的前庭觉不适与眩晕感,还会直接导致装配评估数据的失真。
针对这一工程瓶颈,专业的空间坐标系标定服务通过引入高精度三维激光跟踪仪与标准化标定场,对头显模组的相机内参、外参以及惯性测量单元(IMU)的零偏参数进行闭环联合标定。通过优化滤波算法与多传感器数据融合路径,能够在底层抹平传感器出厂公差与环境扰动带来的偏差,将空间追踪误差控制在工业公差许可范围内,为后续的虚实交互提供稳定的空间坐标基准。
1. 相机内外参标定与高频 IMU 零偏漂移补偿路径
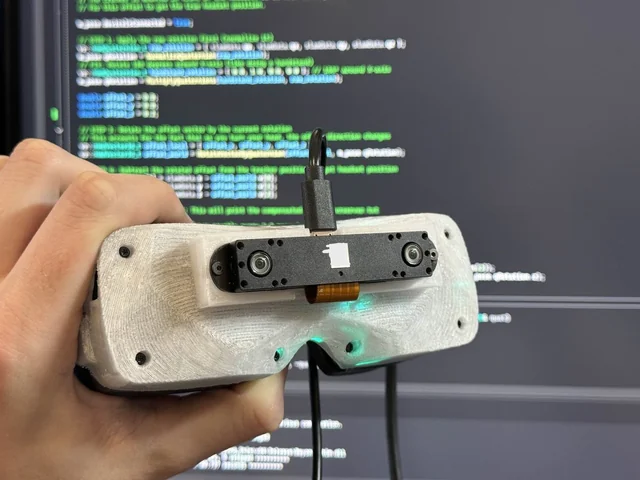
Inside-Out 追踪系统的精度首先取决于红外鱼眼镜头的光学成像质量。在实际标定作业中,工程师会使用遵照 GB/T 36585 标准设计的定制高密度棋盘格与红外点阵标定板,在不同距离与倾角下采集数百组图像序列。通过重投影误差最小化算法,精准计算出相机的焦距、主点坐标以及高阶径向与切向畸变系数。随后将这些参数固化至头显底层的 EEPROM 芯片中,确保视觉特征点提取的几何准确性。
对于高频运动下的追踪稳定性,标定服务重点解决 IMU 模块的温漂与加速度计、陀螺仪的轴向不正交误差。通过将头显固定于三轴高精度温控转台上,在 $-20^\circ\text{C}$ 至 $+60^\circ\text{C}$ 的温度区间内进行连续姿态扫描,采集完整的零偏漂移曲线。系统基于非线性最小二乘法构建温度补偿模型,使 IMU 在 1000Hz 高频采样下仍能输出高平稳度的角速度与加速度数据,为卡尔曼滤波算法提供高质量的先验状态估计。
2. 虚实坐标系重合度校验与长时间满负荷稳定性测试
完成单传感器标定后,服务进入多源数据融合与空间坐标映射阶段。为了实现虚拟模型与物理车间 1:1 的无缝重合,技术人员利用光学捕捉靶球与空间定位手柄,在 $10\text{m} \times 10\text{m}$ 的区域内建立绝对空间世界坐标系。通过计算头显视觉 SLAM 生成的相对坐标系与空间绝对坐标系之间的齐次变换矩阵,使系统平移误差控制在 $\le \pm 1.5\text{mm}$,角度误差 $\le \pm 0.2^\circ$。
为了验证标定结果在严苛工况下的可靠性,头显需要经历长达 24 小时的满负荷连续运行压力测试。在模拟工业电磁干扰与动态高光环境下,测试系统实时监测重投影误差与帧率波动情况。通过持续优化后端的姿态预测(Late Stage Reprojection)与遮挡恢复机制,确保设备在特征点瞬间缺失的情况下,依然能够依靠惯导维持 500ms 内的无缝航位推算,彻底杜绝跳帧与画面抖动问题。
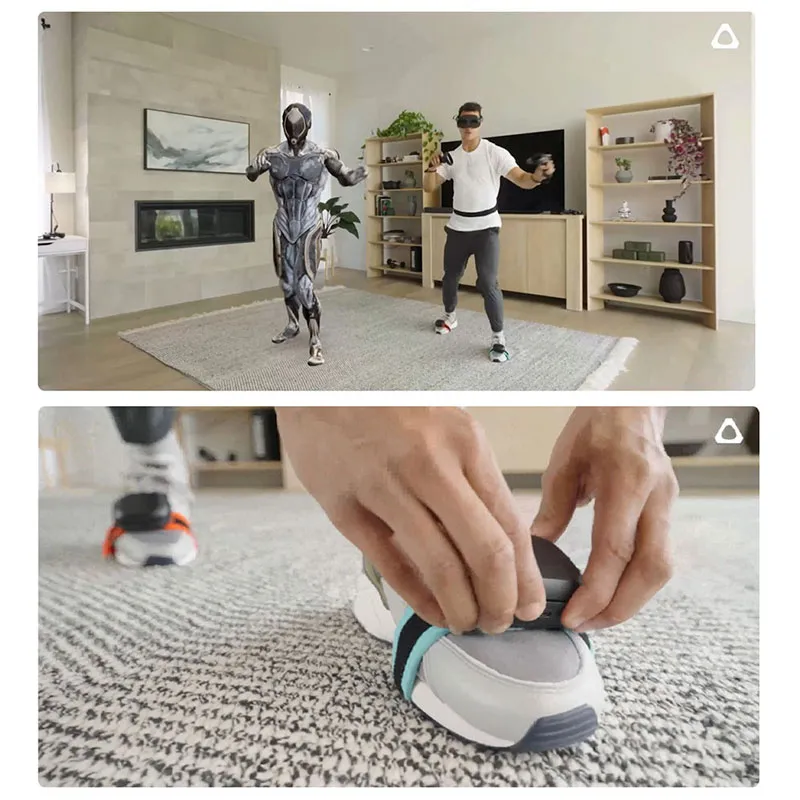
通过全流程的硬件标定与软件参数调优,工业客户能够显著降低数字孪生项目的交付风险。经过精准标定的 VR 硬件终端不仅能够适配各类复杂厂房环境,还能大幅提升用户在长时间高强度演练中的舒适度与工作效率,为企业数字化转型的落地奠定坚实的技术支撑。
